ORIGIN KUDADA

Origin Kudada让智能,迈出第一步。

开放式双足具身智能机器人

10 自由度ROS 2 开放生态强化学习支持

不止于站立,
更在于行动。

走近 Kudada,发现双足机器人的运动与探索魅力。

紧凑机身,
为探索而设计。

从头部到双足关节结构,Kudada 将机器人本体、运动控制和开放开发能力整合在紧凑平台中。
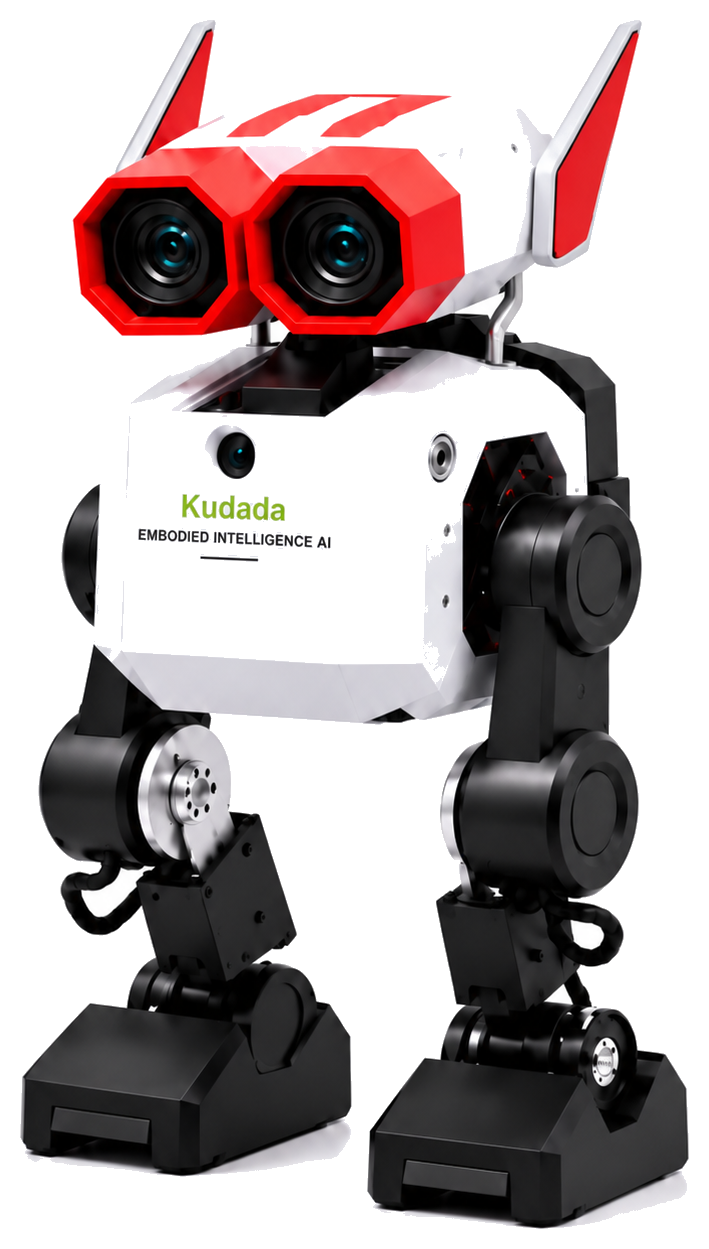
Kudada 红白黑双足机器人产品外观Origin Kudada · 本体实物外观
站立高度625 mm紧凑双足机身
整机重量10.25 kg整机结构设计
关节自由度10 DOF双足运动结构
最高步行速度1.0 m/s步行性能
电池规格25.2 V7 Ah 电池组
综合续航> 1 h随动作与负载变化

为什么选择 Kudada?

从稳定的双足本体出发,以开放接口和模块化扩展,满足不同阶段的具身智能开发需求。

01
◈

开箱即用的稳定双足底座

集成双足本体、关节控制与姿态反馈,开箱即可开展基础运动与控制开发。

02
⌘

开放 ROS 2 开发接口

围绕 ROS 2 开放开发接口,支持从底层控制、运动调试到上层应用的连续开发。

03
+

模块化扩展,按需配置

视觉、语音、激光雷达等模块可按需装配,灵活适配不同研发与应用场景。

04
⌁

具身应用支持

覆盖运动控制、环境感知、强化学习与实机部署,支持具身智能应用探索。

选择你的开发配置

围绕机器人本体、AI 感知应用与教育场景,提供更清晰的配置选择。

运动版

运动版

面向机器人本体与运动控制开发
¥16999
Kudada 本体RDK X5 运控小脑 · IMU 状态反馈 · 遥控手柄
双足本体运动控制开发环境
AI 感知扩展包

AI 感知扩展包

面向视觉、语音与感知应用扩展
¥1090
感知模组扩展视觉相机 · 语音模块 · 激光雷达 · 双目交互屏
视觉感知语音交互导航实验
EDU版

EDU版

面向课程教学与实验实践场景
教育专属方案
教学权益咨询课程资料 · 实验任务 · 交付服务
课程教学实践任务场景物料
当前配置运动版已选择运动版,可继续选配 AI 感知扩展包。
当前选择合计¥16999
联系我们 ↗

从仿真训练,
走向真实运动。

从训练计算机,到真实双足运动

系统架构训练端 / 部署端 / 机器人硬件
01 / 训练端 · GPU 计算机
▧
仿真与强化学习训练机器人模型 · Isaac Gym · 策略迭代
⌁
独立仿真验证MuJoCo / Sim2Sim
训练导出→ONNX 模型
02 / 机器人端 · 实机部署
◈
RDK X5 运控小脑策略部署 · 运动控制 · ROS 2
⚙
GD32F505关节协同控制
◉
IMU 姿态反馈角速度 / 加速度
♜
双足运动执行10 DOF 关节 · 站立 / 行走 / 转向
+
AI 感知扩展(可选)视觉相机 · 语音模块 · 激光雷达 · 双目交互屏
用于视觉、语音与导航等感知应用扩展

四个步骤,看懂强化学习如何落地

点击流程节点,探索相应的技术演示。

策略闭环建模、训练、验证与实机部署形成连贯的技术流程。
查看 Kudada RL 开源仓库 ↗
01 / 机器人模型

建立可训练的机器人模型

从机器人结构、关节参数与物理属性出发,准备强化学习所需的仿真模型,为后续策略训练建立统一基础。

URDFMJCF关节与动力学
02 / 强化学习训练

在仿真环境中学习运动策略

仿真环境并行训练,机器人通过与环境交互学习经验,并依据奖励反馈迭代更新策略,从而在反复训练中逐步形成并提升运动能力。

Isaac Gym并行仿真策略学习
03 / 仿真验证

在不同仿真环境中验证策略

通过 MuJoCo 仿真环境检查训练策略的运动表现,从训练环境迁移到独立仿真环境,验证策略的泛化能力。

MuJoCoSim2Sim模型导出
04 / 实机部署

让策略在真实机器人上运行

将模型部署到真机推理,验证从仿真策略到实机控制的真实表现。

ONNXSim2Real实机控制

Kudada 开发者共创计划 「开da计划」

和 Kudada 一起,开da你的具身智能新玩法。

面向机器人开发者、高校团队与技术创作者,共同探索运动控制、具身感知与教育场景,让每一个创意都有机会走向真实机器人。

运动控制优化具身感知应用教育场景方案
加入开发者共创

了解产品、开发资料与共创方向,让创意从灵感走向实践。

探索共创方向

联系我们

想了解 Kudada 运动版、AI 感知扩展包或 EDU版?欢迎与我们联系,获取产品配置与选购信息。
产品选购配置咨询高校与教育合作
查看产品手册
扫码联系 Kudada 团队
扫码联系 Kudada 团队